Nombre del parámetro (Name / Наименование / Nombre) |
单位 |
参数值 |
Carga nominal / Rated load |
kg |
0–200 |
Carga nominal / Carga nominal |
||
Sensibilidad de salida / Output sensitivity |
mV/V |
1.0-2.0 ± 10% |
Sensibilidad de salida |
||
Salida en cero / Zero point output |
%F.S |
± 2 |
Salida en cero |
||
No lineal / Nonlinear |
%F.S |
0.1 |
No linealidad |
||
Histéresis (Retraso) |
%F.S |
0.1 |
Histéresis / Histéresis |
||
Repetibilidad / Repeatability |
%F.S |
0.1 |
Repetibilidad |
||
Creept (30 minutos) / Creep (30 minutos) |
%F.S |
0.1 |
Fluencia (30 min) |
||
Deriva de sensibilidad a la temperatura / Temp. sensitivity drift |
%F.S/10°C |
0.1 |
Deriva de sensibilidad por temperatura |
||
Frecuencia de respuesta / Response frequency |
kHz |
10 |
Частота отклика / Frecuencia de respuesta |
||
Impedancia / Impedance |
Ω |
350 / 700 |
Impedancia (Resistencia) / Impedancia |
||
Resistencia de aislamiento / Insulation resistance |
MΩ/100VDC |
≥ 5000 |
Resistencia de aislamiento / Insulation resistance |
||
Tensión de excitación / Tensión de uso |
V |
10–15 |
Tensión de alimentación / Voltaje de excitación |
||
Rango de temperatura de trabajo / Working temperature range |
°C |
-20–80 |
Temperatura de trabajo |
||
Sobrecarga de seguridad / Safety overload |
% |
120 |
Sobrecarga de seguridad |
||
Sobrecarga límite / Ultimate Overload |
% |
150 |
Sobrecarga límite |
||
Tensión máxima del cable / Cable ultimate tension |
kg |
10 |
Fuerza de tracción límite del cable / Tensión límite del cable |
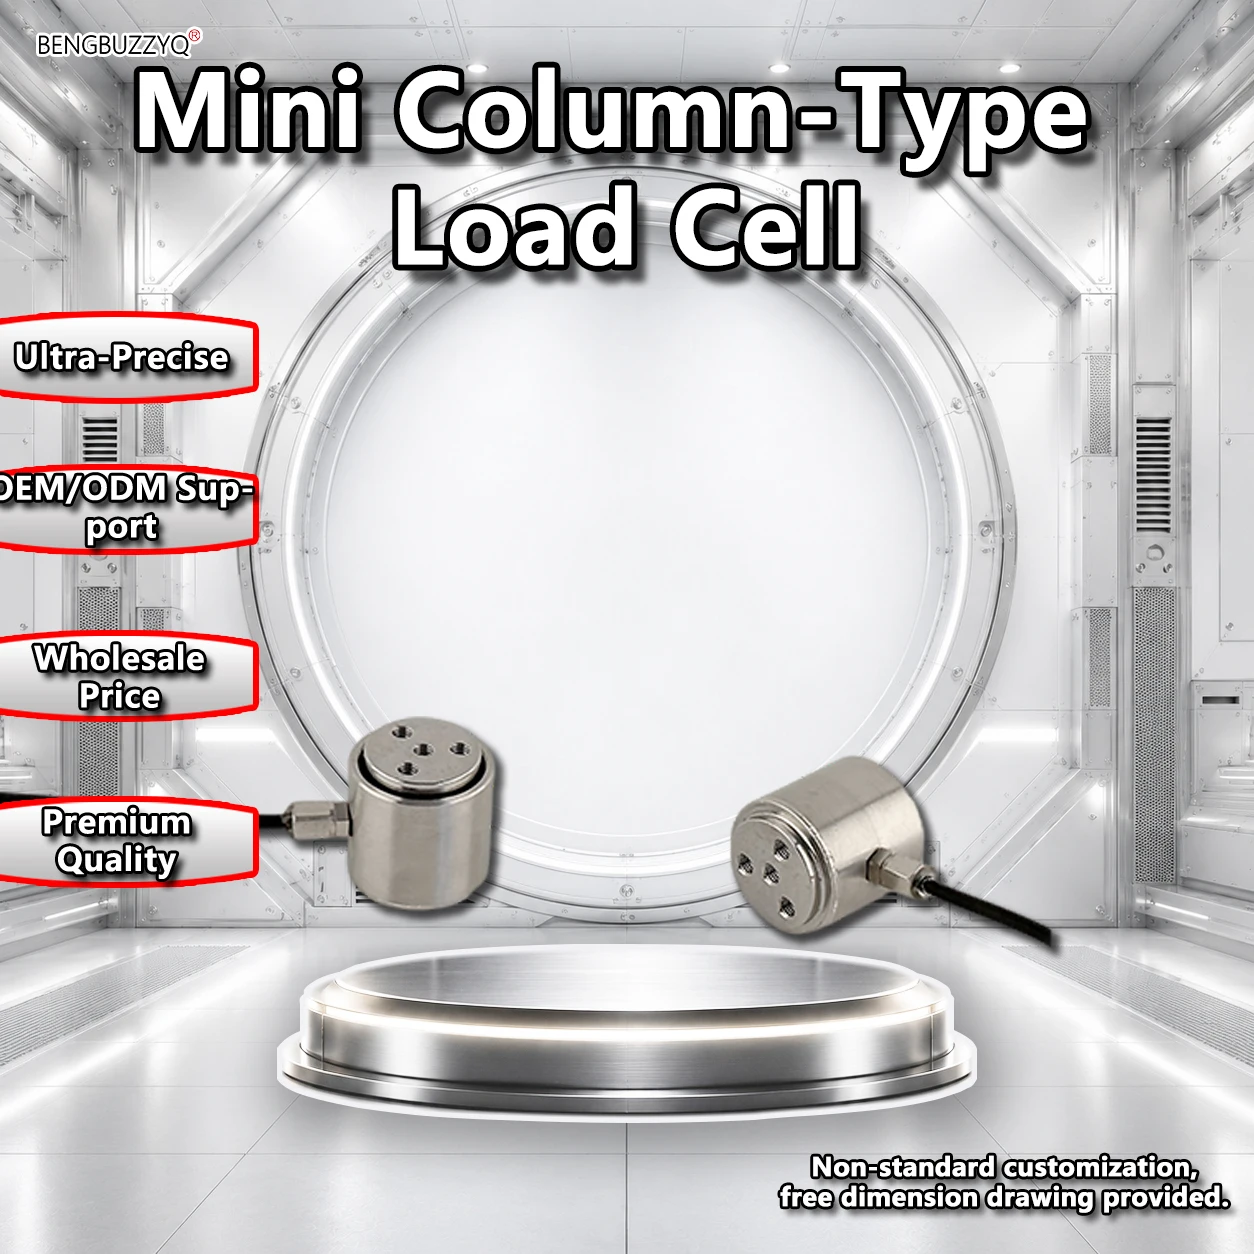
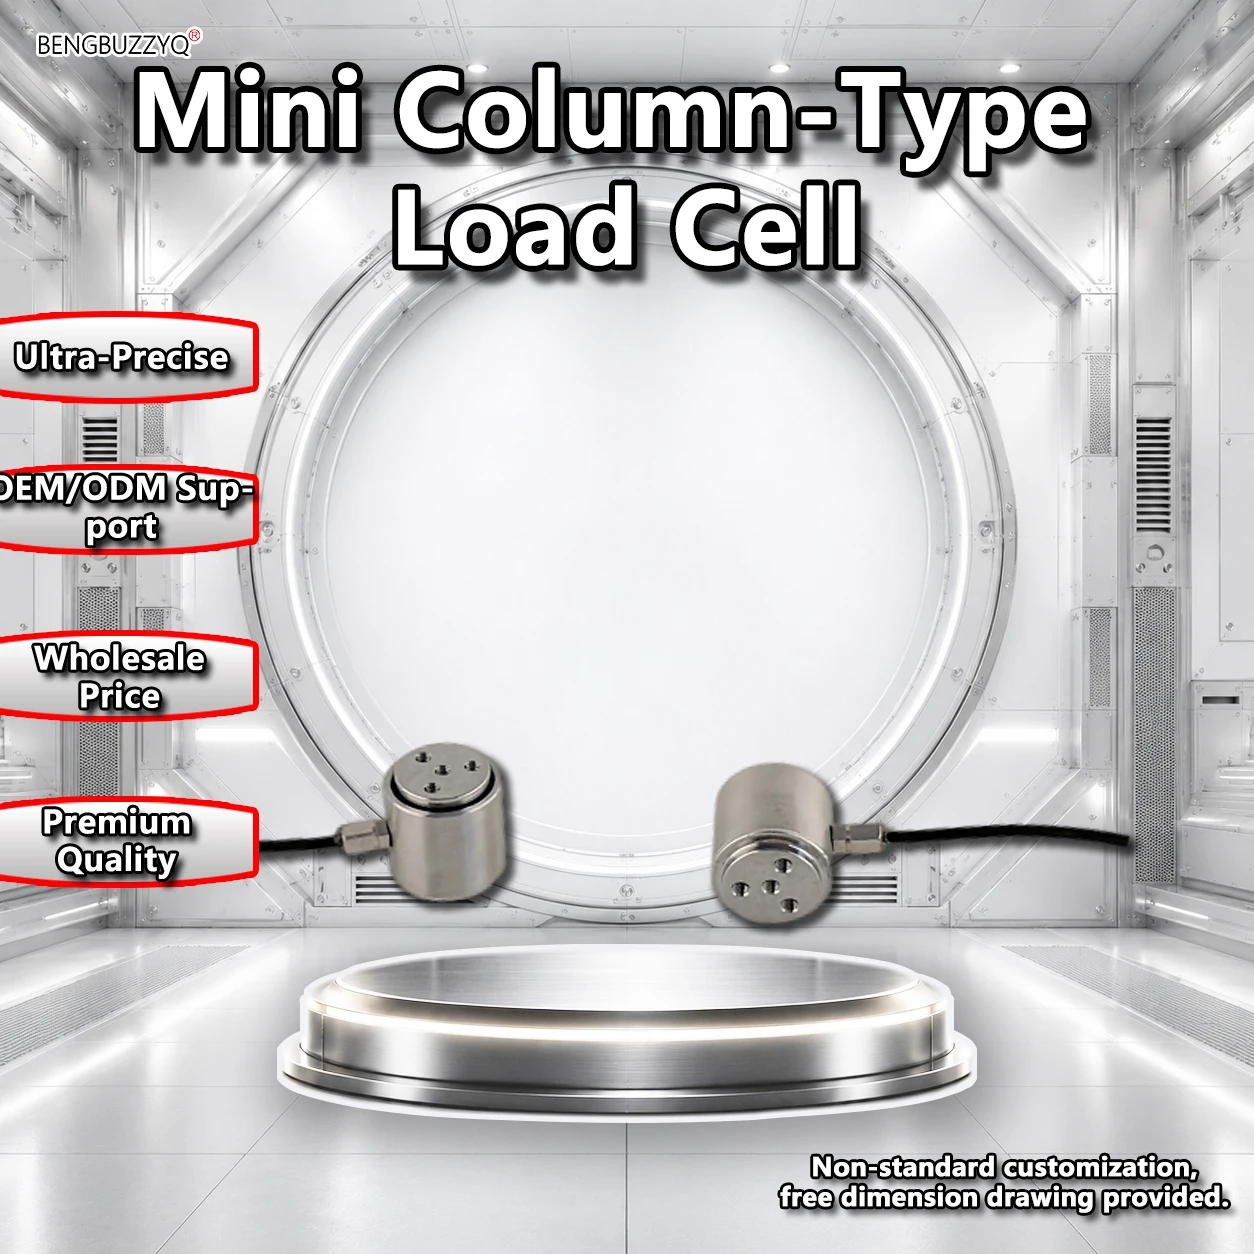
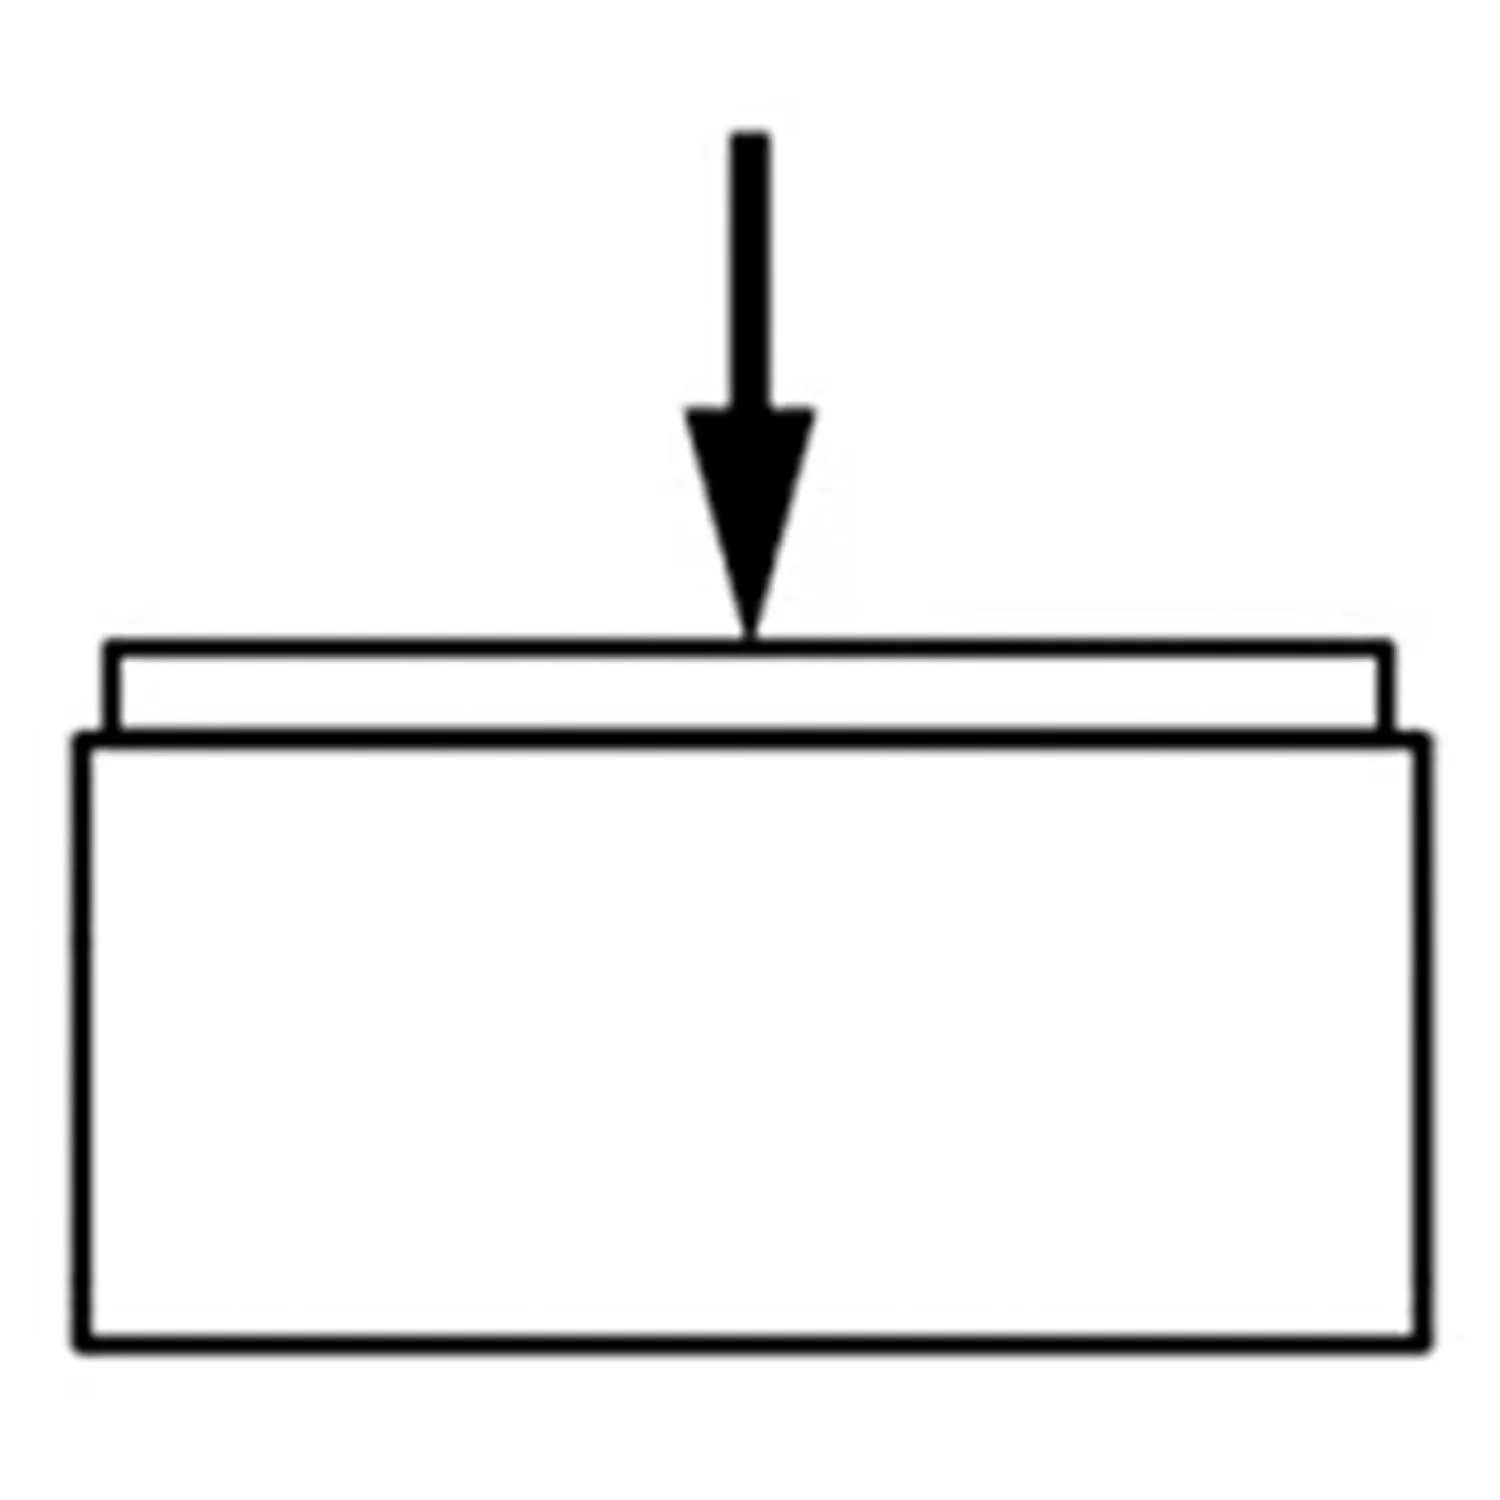
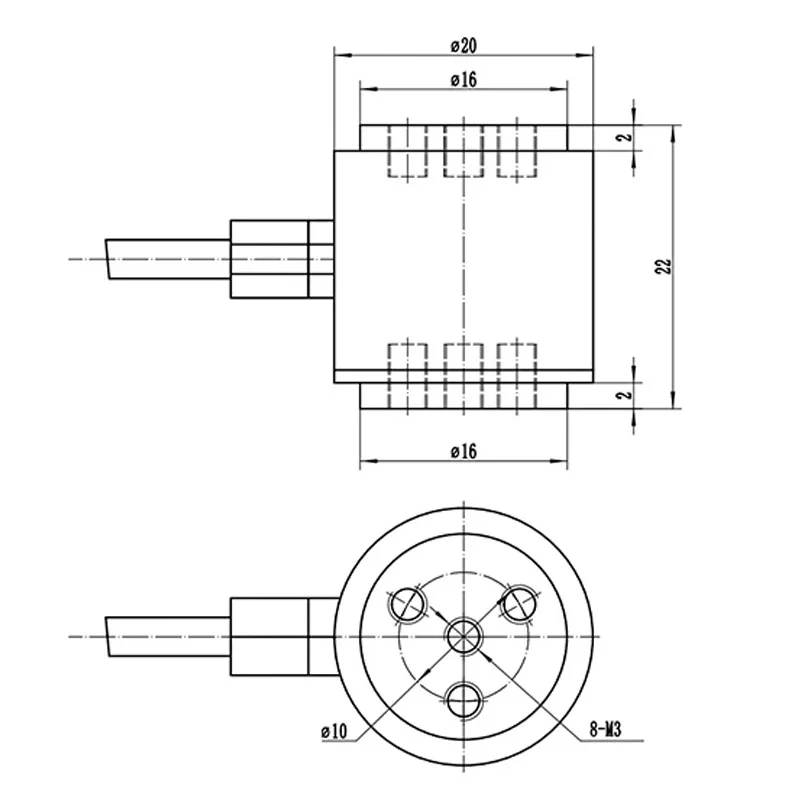
Esta mini celda de carga de columna está específicamente diseñada para la medición precisa de fuerza en aplicaciones con espacio limitado. Construida con acero inoxidable de primera calidad, ofrece una fuerte capacidad de carga antiexcéntrica y una alta frecuencia de respuesta dinámica. La parte superior e inferior están equipadas con orificios de montaje roscados M3 para un ajuste seguro. Con su robusta protección y alta precisión, es ampliamente utilizada en automatización industrial, pesaje de líneas de producción, pruebas médicas y sistemas de retroalimentación de fuerza robótica.


